1. ラダーを書く前に「1区間の受け渡し」を固定する
CV01〜CV04をいきなり一つのラダーへすると、開始条件・停止条件・異常条件が混ざりやすくなります。そこで第3回では、まず搬送元 → 搬送先の1区間を「開始前」「搬送中」「完了」に分け、文章と状態で固定します。
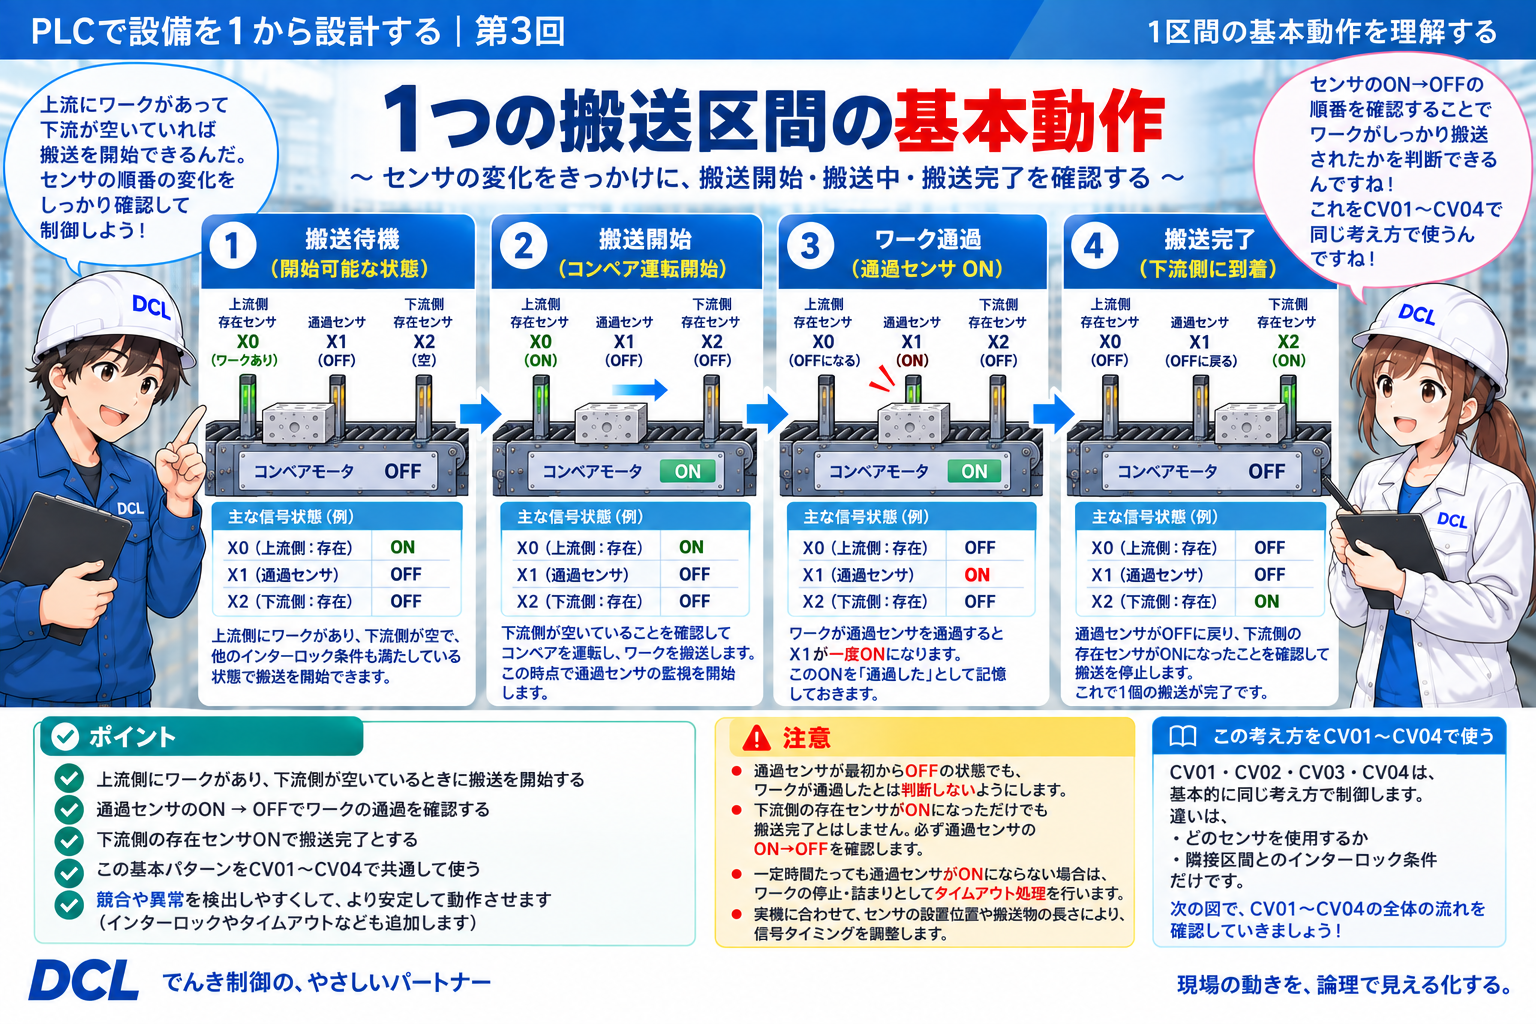
現在値だけではなく「変化」を見る
通過センサが最初からOFFだっただけでは通過完了にしません。搬送開始後に一度ONしたことを記憶し、その後OFFへ戻ったことを確認します。この「通過確認済み」という内部状態は、最終回でMデバイス等へ落とし込めるよう、今は役割だけ決めます。
2. CV01→CV02を最初のひな形にする
最初の区間は、CV01にあるワークをCV02へ渡します。投入工程に最も近いので、この区間だけはX10「投入完了」も開始条件へ加えます。
| 段階 | 見る条件 | 設計上の意味 |
|---|---|---|
| 開始前 | X0=ON / X2=OFF / X10=ON | CV01にワークがあり、CV02が空き、投入が完了している。 |
| 搬送許可 | 共通運転許可 + CV02→CV03が搬送中ではない | 共有するCV02が別の受け渡しに使われていないことを確認する。 |
| 搬送中 | X1の変化を監視 | Y0・Y1を中心に必要な搬送出力を成立させ、CV01末端の通過を確認する。 |
| 完了 | X1が一度ON後にOFF + X2=ON | CV01を抜けた履歴とCV02への到着を確認して、搬送状態を終了する。 |
ストッパ出力のON/OFF極性はまだ決め打ちしない
第2回ではY4〜Y13を入口側・出口側ストッパへ割り付けていますが、電磁弁方式や機械側の保持方向で「出力ON=解除」とは限りません。ここでは保持位置/搬送許可位置という機能で整理し、実際の極性は機器仕様確定後に決めます。
3. CV02→CV03は中央区間として考える
CV02→CV03も基本形は同じです。CV02にワークがあり、CV03が空いていて、競合搬送が停止していれば開始できます。ただし中央区間なので、前後の両方とCVを共有する点が重要です。
| 段階 | 見る条件 | 設計上の意味 |
|---|---|---|
| 開始前 | X2=ON / X4=OFF | CV02にワークがあり、CV03が受け入れ可能。 |
| 搬送許可 | CV01→CV02停止 + CV03→CV04停止 | CV02とCV03を共有する隣接搬送との競合を避ける。 |
| 搬送中 | X3の変化を監視 | Y1・Y2を中心に必要な搬送出力を成立させ、CV02末端の通過を確認する。 |
| 完了 | X3が一度ON後にOFF + X4=ON | CV02を抜けた履歴とCV03への到着を確認する。 |
4. CV03→CV04で搬送側の終点までつなぐ
CV03→CV04では、CV03にワークがあり、CV04が空いていることを開始条件にします。完了はCV03側の通過センサX5とCV04存在X6の組み合わせで判断します。
| 段階 | 見る条件 | 設計上の意味 |
|---|---|---|
| 開始前 | X4=ON / X6=OFF | CV03にワークがあり、CV04が受け入れ可能。 |
| 搬送許可 | CV02→CV03が搬送中ではない | 共有するCV03を同時に使わない。 |
| 搬送中 | X5の変化を監視 | Y2・Y3を中心に必要な搬送出力を成立させ、CV03末端の通過を確認する。 |
| 完了 | X5が一度ON後にOFF + X6=ON | CV03を抜けた履歴とCV04への到着を確認する。 |
X7「CV04通過」はどこで使う?
今回のCV03→CV04の完了確認はX5とX6で成立させます。X7はCV04から先へワークを送り出すときの通過確認候補として残し、加工ステーションとの受け渡し条件を決める第4回側で扱います。まだ加工側の受入可信号はI/O割付していないため、第3回では新しいX番地を作りません。
5. 搬送完了は「通過センサON→OFF + 搬送先存在」で決める
第3回で最も重要なのが完了条件です。通過センサの現在値だけを見るのではなく、搬送開始後の履歴を使います。
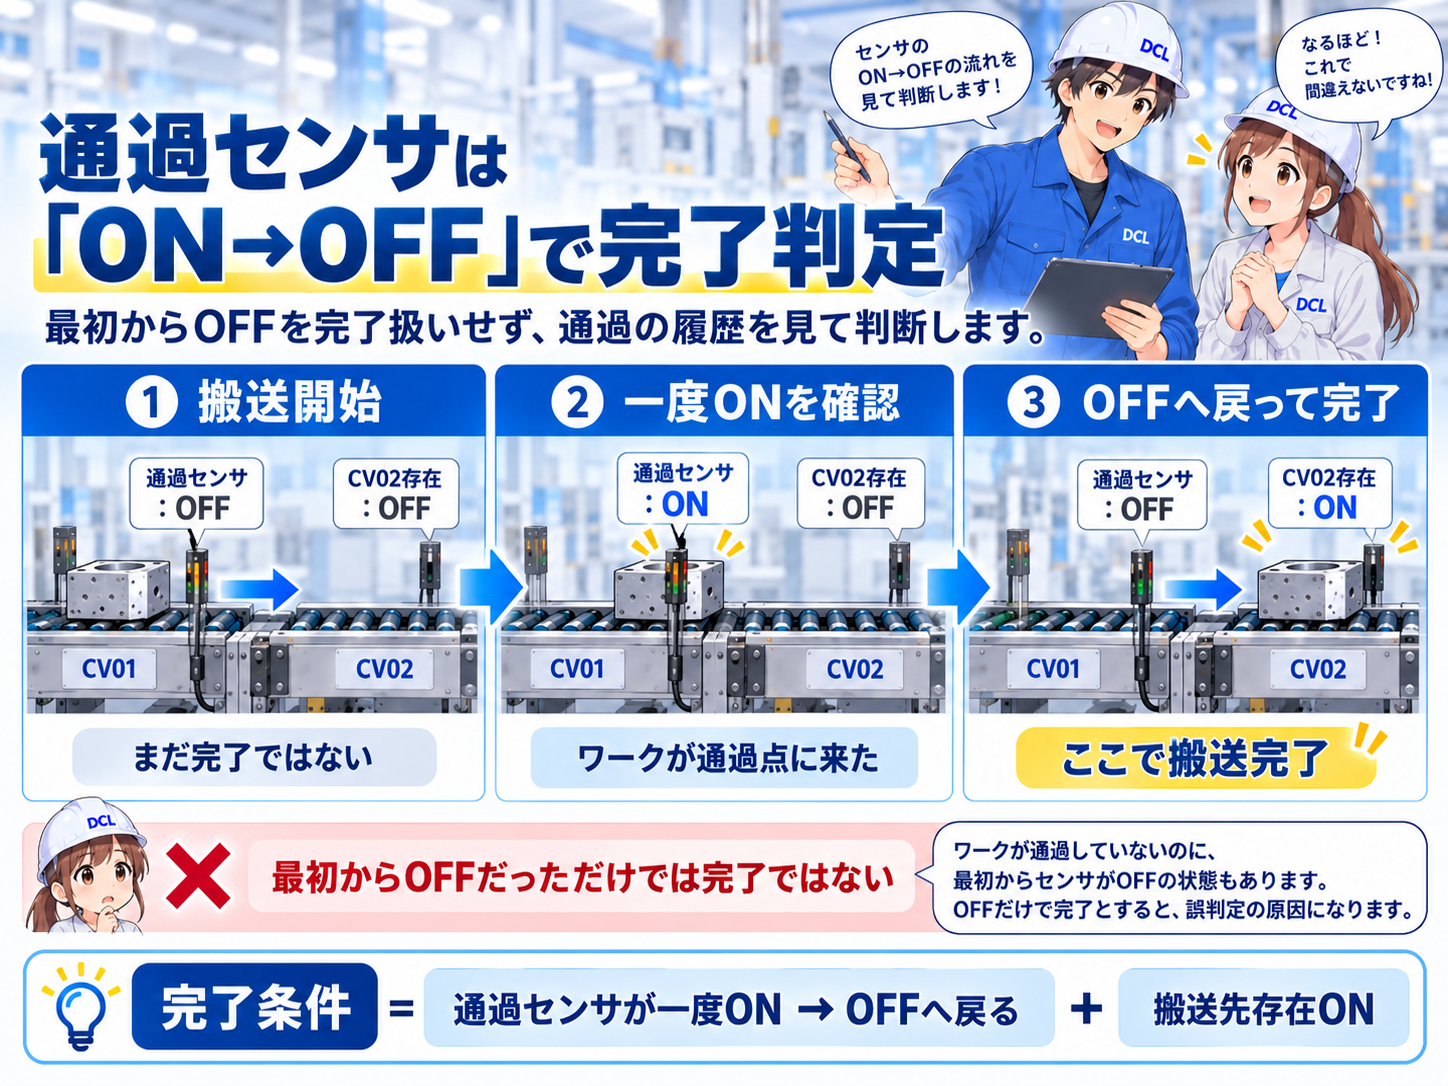
| 状態 | 通過センサ | 搬送先存在 | 判定 |
|---|---|---|---|
| 搬送開始直後 | OFF | OFF | 未完了。最初からOFFなので完了扱いしない。 |
| ワークが通過点へ到達 | ON | OFFまたはON | 通過確認済みを保持する。 |
| ワークが通過点を抜ける | ON→OFF | ON | 通過履歴と到着確認がそろえば完了。 |
| 通過点を抜けたが搬送先未検出 | ON→OFF済み | OFF | まだ完了にせず、搬送監視を継続する。 |
搬送先存在ONのタイミングは機械配置で前後し得る
搬送先の存在センサが通過センサOFFより先にONになる構造もあります。そのため「X2が最後にONになる」などの順番を固定せず、通過のON→OFF履歴が成立していること + 搬送先存在がONであることを最終条件として扱います。
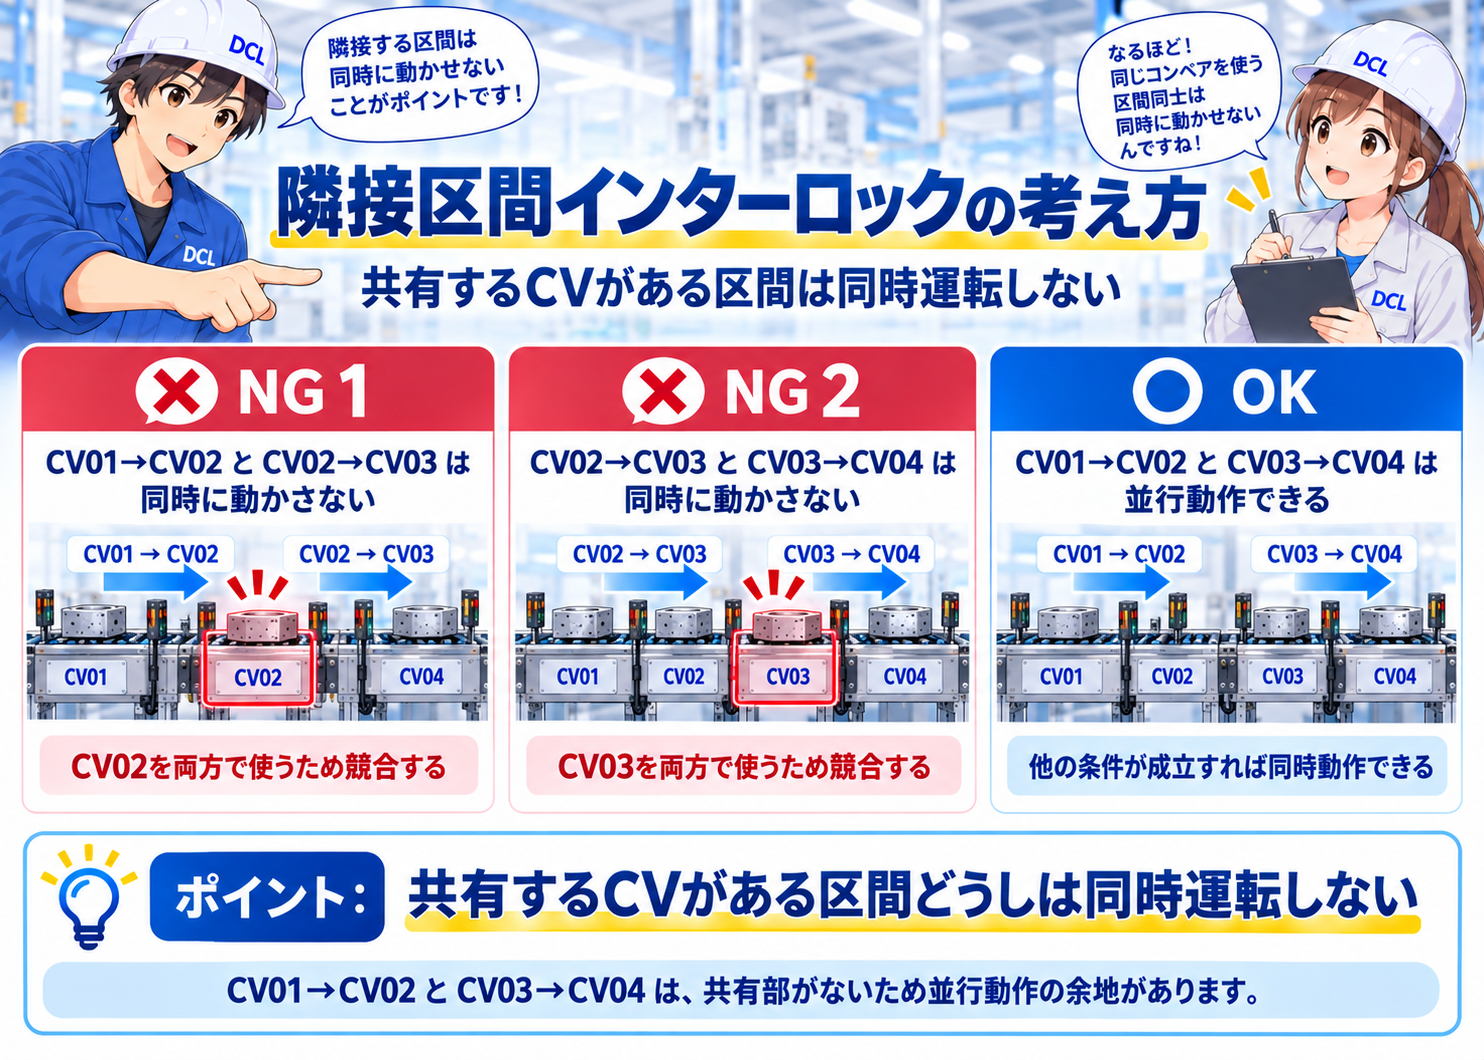
6. 隣接区間インターロックは「共有するCV」で決める
このプロジェクトでは、同じCVを共有する隣接搬送を同時に成立させません。これはPLC一般の決まりではなく、今回の設備を分かりやすく安全側に設計するための方針です。
| 組み合わせ | 同時搬送 | 理由 |
|---|---|---|
| CV01→CV02 と CV02→CV03 | しない | CV02を共有するため。 |
| CV02→CV03 と CV03→CV04 | しない | CV03を共有するため。 |
| CV01→CV02 と CV03→CV04 | 条件がそろえば可能 | 搬送区間を直接共有しないため。 |
全部を直列に止める必要はない
競合しないCV01→CV02とCV03→CV04まで一律に禁止すると、将来サイクルタイムを詰めたいときに制約が増えます。そこで第3回では、共有設備だけを競合条件として整理し、離れた搬送は他の安全条件が成立すれば並行できる余地を残します。
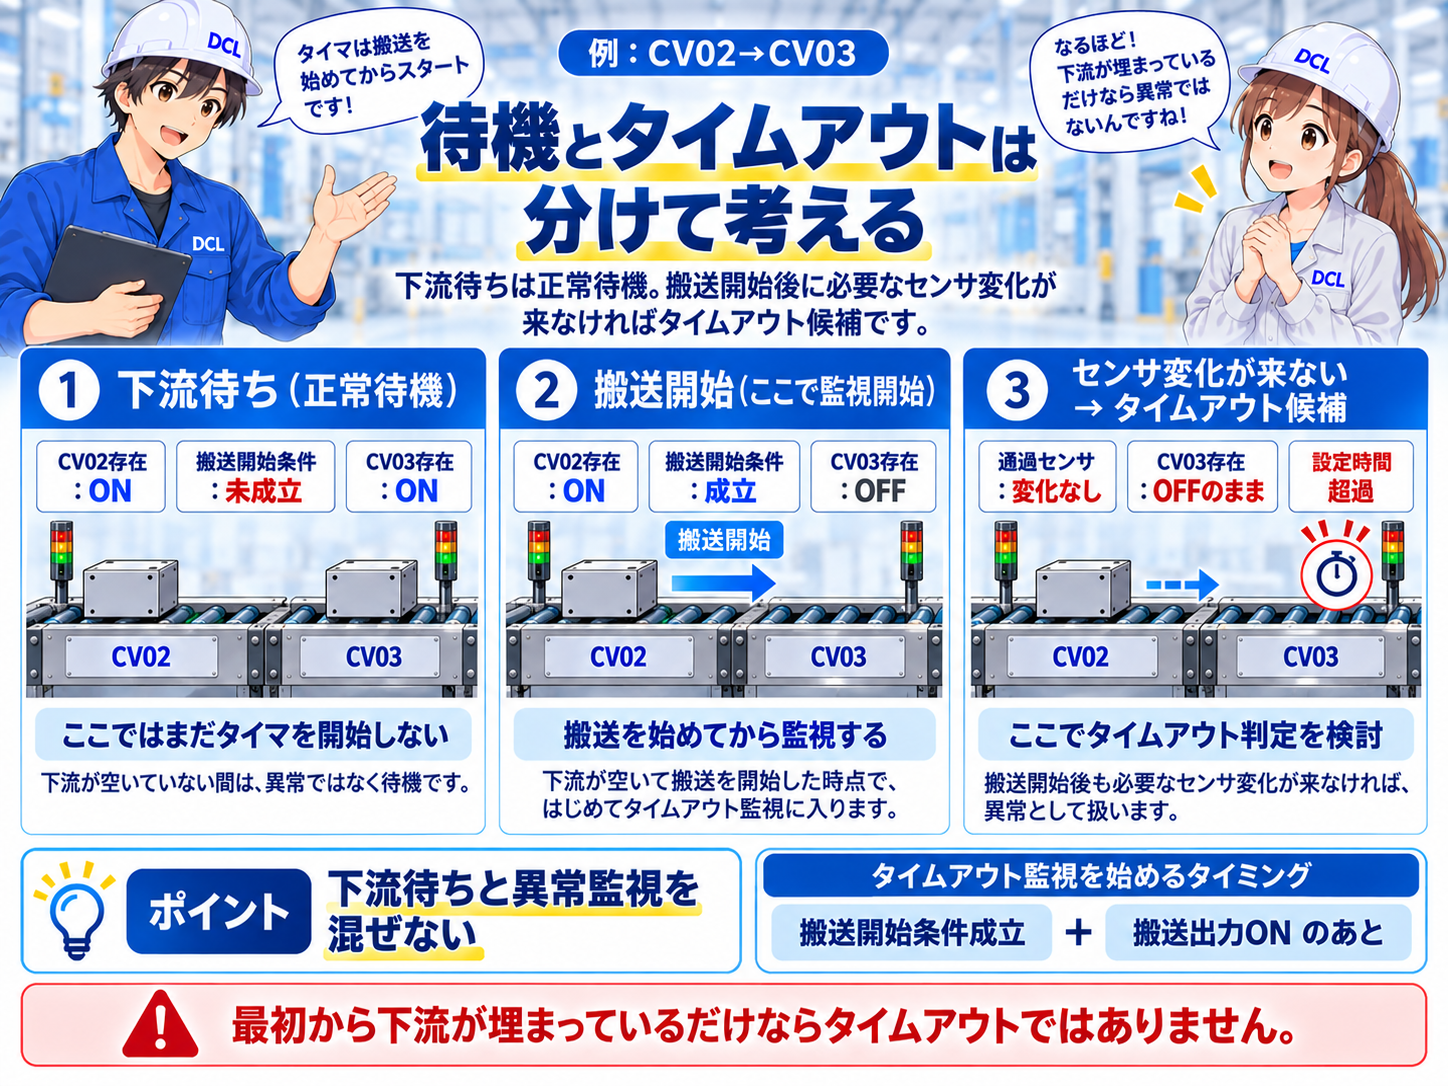
7. 「下流待ち」と「搬送タイムアウト」を分ける
下流CVにすでにワークがあるため上流が待っている状態は、搬送開始条件そのものが成立していません。これは故障ではなく正常な待機です。タイムアウト監視は、搬送状態が開始した後に始めます。
| 状態 | 監視 | 扱い |
|---|---|---|
| 搬送先が埋まっている | 搬送タイマは開始しない | 正常待機 |
| 搬送開始後、通過センサON待ち | 監視する | ワークが通過点へ到達するまでの監視 |
| 通過確認後、完了条件待ち | 監視する | 通過OFF復帰・搬送先存在を確認するまでの監視 |
| 所定時間内に必要な変化なし | 時間超過 | 異常処理候補。具体的な復旧は第5回で設計する。 |
タイムアウト秒数はまだ固定しない
必要時間は搬送距離、コンベヤ速度、ワーク長、滑り、センサ位置などで変わります。ここでは「どの状態から監視を始め、何を確認したら解除するか」までを決め、具体値は実機条件と試運転で確定します。
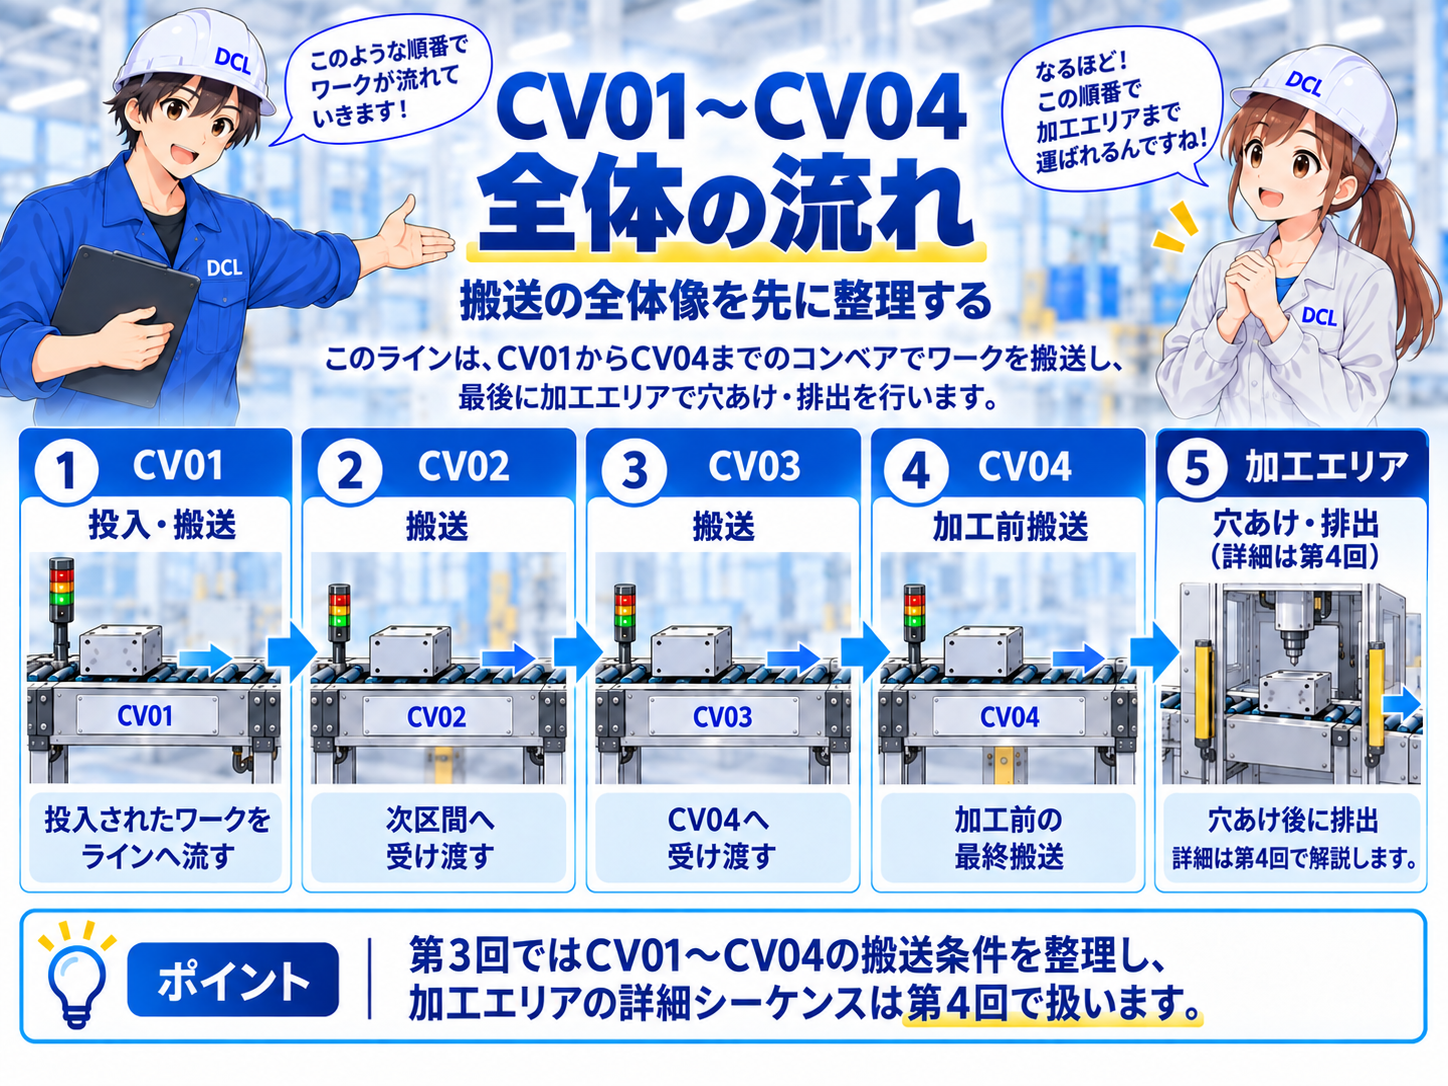
8. CV01〜CV04全体を状態の流れで見る
3区間を同じ型で設計すると、全体も「どの区間が待機中か、搬送中か、通過確認済みか」で追えるようになります。最終回では、この役割を内部リレーMやタイマTへ割り付けてラダーへ落とします。
CV01 → CV02
X0 / X1 / X2を中心に判定。開始時だけX10投入完了を追加。
CV02 → CV03
X2 / X3 / X4を中心に判定。前後両区間との競合を確認。
CV03 → CV04
X4 / X5 / X6を中心に判定。X7は次工程への送り出し側で使用予定。
メーカー公式資料で確認
FX3UのX/Y番地やハードウェア仕様は、三菱電機「FX3Uシリーズ ユーザーズマニュアル[ハードウェア編]」(Ver.AA / JY997D16101-AA / 2024年6月)を基準にします。内部リレーM、タイマT、命令への落とし込みは「FX3S・FX3G・FX3GC・FX3U・FX3UCシリーズ プログラミングマニュアル[基本・応用命令解説編]」(Ver.V / JY997D11701-V / 2021年4月)を一次資料として確認します。第3回では具体番地や完成ラダーを決めず、役割の整理までに留めます。 三菱電機公式・MELSEC-Fマニュアル一覧を見る
9. CV04から加工エリアへは「境界条件」だけ決める
CV04にワークが到着したら、加工側が受け取れる状態になるまでCV04側で保持する、という境界を決めます。加工側の具体的な受入条件やI/Oは第4回で設計するため、第3回では新しい入力番地を勝手に追加しません。
搬送と加工を分けて設計する
搬送側は「CV04にワークがある」「加工側が受入可能になったら次へ渡す」というインターフェースまで。クランプ、穴あけ、加工完了、排出は第4回で別シーケンスとして組み立てます。
10. 第3回のまとめ
搬送制御は、出力を直接ON/OFFするところから始めるのではなく、区間ごとの開始条件・搬送中の状態・完了条件を先に固定すると整理しやすくなります。
| 設計項目 | 第3回で決めたこと |
|---|---|
| CV01→CV02 | X0・X1・X2 + X10を中心に開始・完了条件を整理 |
| CV02→CV03 | X2・X3・X4を中心に、前後両区間との競合も確認 |
| CV03→CV04 | X4・X5・X6を中心に整理し、X7は次工程送り出し側へ残す |
| 搬送完了 | 通過センサのON→OFF履歴 + 搬送先存在ON |
| 異常監視 | 下流待ちは正常待機、搬送開始後だけタイムアウト監視 |
この設備を、設計の順番でシリーズ化する
今読んでいる位置と、次に進む記事がすぐ分かるようにシリーズ全体を並べています。
- 第1回設備仕様と全体構想完了
- 第2回PLC・I/O構成を決める完了
- 第3回CV01〜CV04の搬送制御を考える今ここ
- 第4回加工ステーションのシーケンスを作る次ここ
- 第5回手動運転・異常処理・復旧を設計する
- 第6回GOT画面と保守・生産情報を作る
- 最終GX Works2へ実装してシミュレーションする
次回|加工ステーションのシーケンスを作る
第4回では、CV04まで運ばれたワークを加工位置でどう受け取り、保持し、穴あけ加工を開始・完了させるかを、同じようにラダーを書く前の条件から整理します。
第3回で搬送側の境界ができた
CV04到着までを搬送側の責任範囲として整理したので、第4回では加工ステーションの受入条件、クランプ、加工、完了、排出へ集中できます。
既設設備のラダー変更・動作変更は、プロジェクトデータを確認してオンラインで対応します。
会員登録不要|データ確認後にお見積り